
Obsah návodu7 kapitol
1Co budete potřebovat
TriSense Pro nese tři samostatné čipy. V tomto návodu se zaměříme na digitální 3osý magnetometr AK09918C od AKM, který měří sílu a směr magnetického pole — a umožňuje tak spočítat kurz. Použijeme knihovnu Voltino-TriSense-Library, jejíž třída AK09918C data vrací rovnou v mikrotestlách (µT).
- Modul Voltino TriSense Pro
- Arduino Uno nebo kompatibilní deska
- 4 propojovací vodiče (samec–samice)
- Počítač s Arduino IDE
2Instalace knihovny
- 1Otevřete github.com/VoltinoLabs/Voltino-TriSense-Library a klikněte na Code → Download ZIP.
- 2V Arduino IDE zvolte Sketch → Include Library → Add .ZIP Library a vyberte stažený soubor.
- 3Restartujte Arduino IDE.
3Zapojení přes I²C
AK09918C komunikuje po I²C na standardní adrese 0x0C.
VIN5Vlogika Arduina UnoGNDGNDspolečná zemSDAA4I²C dataSCLA5I²C hodiny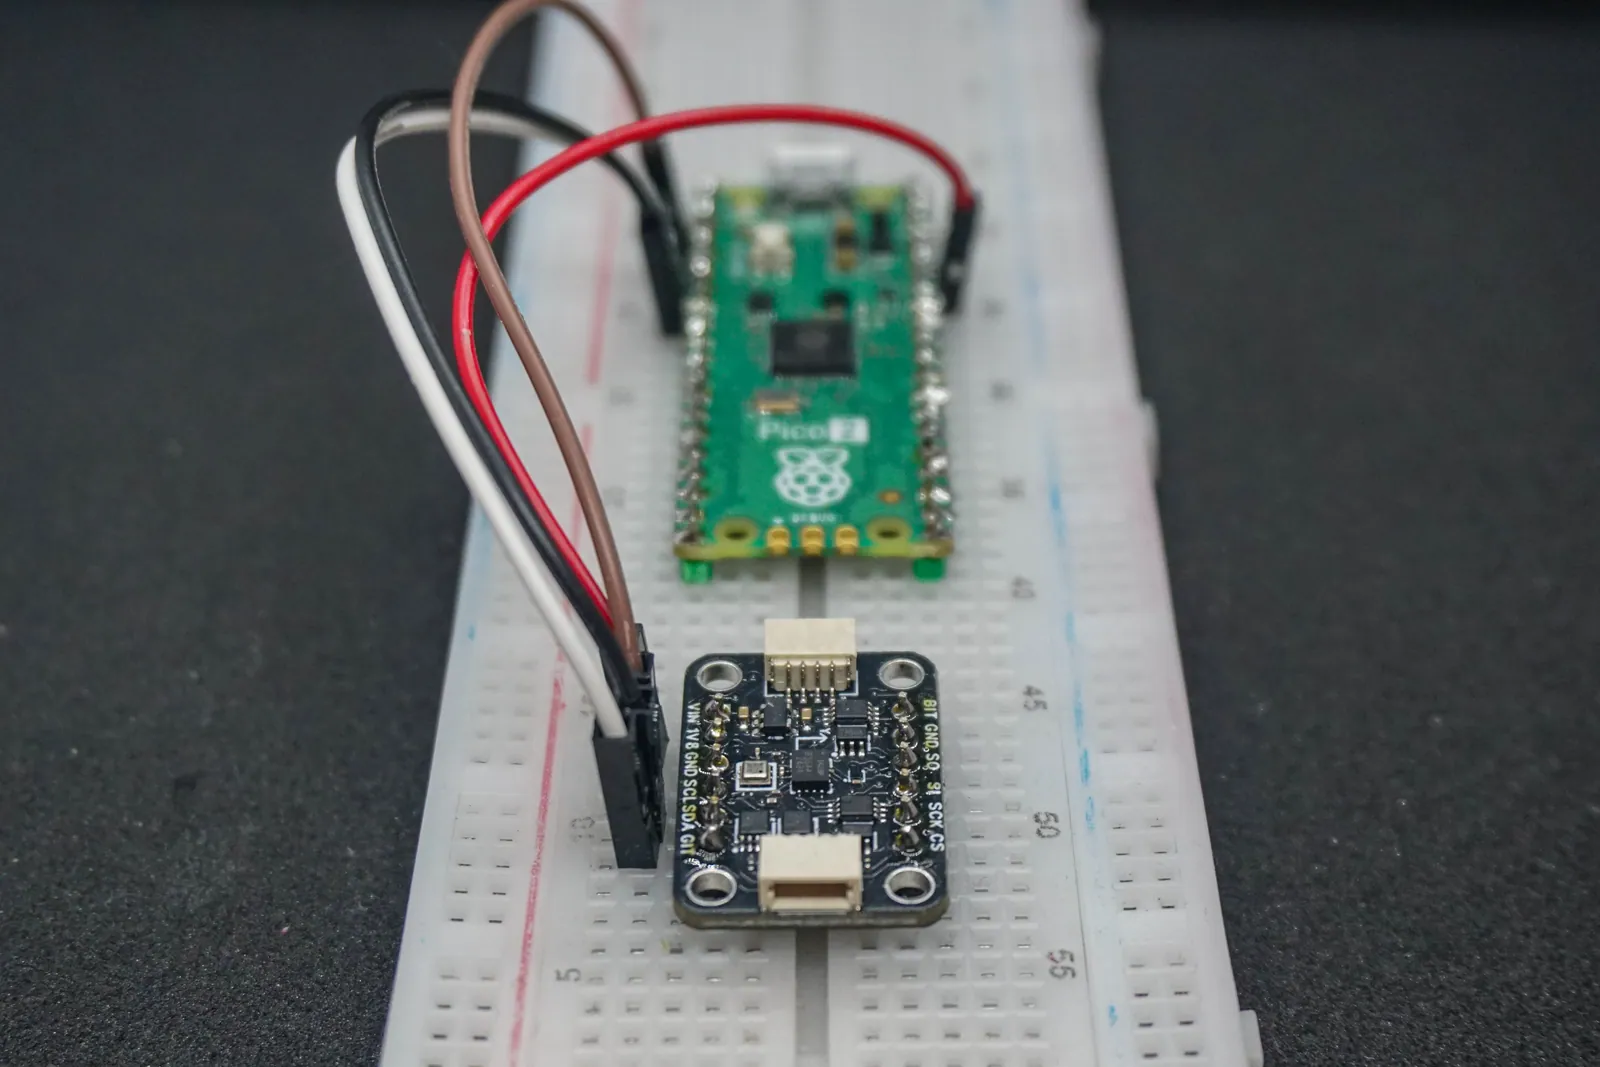
4Čtení dat a výpočet kurzu
Tento kód inicializuje magnetometr, nastaví vzorkovací frekvenci na 100 Hz a průběžně tiskne zkalibrované složky pole i vypočítaný kurz. Kalibrační konstanty v horní části zatím nechte být — získáte je v dalším kroku.
/*
  AK09918C Magnetometer Example
  -----------------------------
  Čtení a kalibrace dat z 3osého magnetometru AK09918C.
  Aplikuje hard-iron offset i soft-iron korekční matici
  a počítá kurz opravený o lokální magnetickou deklinaci.

  Autor: Tomas Michal / VoltinoLabs
  Licence: MIT
*/

#include <Wire.h>
#include <TriSense.h>
#include <math.h>

AK09918C mag;

// --- Hard-iron offset (statická korekce) --- [µT] X, Y, Z
float magOffset[3] = {-44.96, 9.21, -36.31};

// --- Soft-iron korekční matice (3x3) ---
float magSoftIron[3][3] = {
  { 0.961, 0.004, -0.018},
  { 0.004, 0.998,  0.128},
  {-0.018, 0.128,  1.059}
};

// --- Očekávaná velikost pole (kontrola kalibrace) ---
float magFieldNorm = 49.72;      // [µT]

// --- Lokální magnetická deklinace (kladná = východní) ---
float declinationAngle = 5.02;   // ČR 2025 = +5,02° E

void setup() {
  Serial.begin(115200);
  delay(1000);

  Serial.println("Starting AK09918C example...");

  if (!mag.beginI2C()) {
    Serial.println("Error: AK09918C not found!");
    while (1);
  }

  // Rychlost cteni 100 Hz. Dalsi moznosti: AK_ODR_10HZ, AK_ODR_20HZ, AK_ODR_50HZ.
  // Prefix AK_ je dulezity: pres TriSense.h se holy nazev ODR_100HZ
  // preklada na konstantu IMU a sketch by se nezkompiloval.
  mag.setODR(AK_ODR_100HZ);

  Serial.println("AK09918C initialized.");
}

void loop() {
  if (mag.readData()) {
    // --- Odečtení hard-iron offsetu ---
    float x = mag.x - magOffset[0];
    float y = mag.y - magOffset[1];
    float z = mag.z - magOffset[2];

    // --- Aplikace soft-iron matice ---
    float mx = magSoftIron[0][0]*x + magSoftIron[0][1]*y + magSoftIron[0][2]*z;
    float my = magSoftIron[1][0]*x + magSoftIron[1][1]*y + magSoftIron[1][2]*z;
    float mz = magSoftIron[2][0]*x + magSoftIron[2][1]*y + magSoftIron[2][2]*z;

    // --- Velikost magnetického pole ---
    float magStrength = sqrt(mx*mx + my*my + mz*mz);

    // --- Kurz vůči magnetickému severu ---
    float heading = atan2(my, mx) * 180.0 / PI;
    if (heading < 0) heading += 360.0;

    // --- Oprava na zeměpisný sever ---
    heading += declinationAngle;
    if (heading >= 360.0) heading -= 360.0;

    Serial.print("MX: ");   Serial.print(mx, 2);
    Serial.print("  MY: "); Serial.print(my, 2);
    Serial.print("  MZ: "); Serial.print(mz, 2);
    Serial.print("  | Mag: "); Serial.print(magStrength, 2);
    Serial.print(" uT  | Heading (true north): ");
    Serial.print(heading, 1);
    Serial.println(" deg");

    // --- Kontrola kvality kalibrace ---
    float deviation = fabs(magStrength - magFieldNorm);
    if (deviation > 5) {
      Serial.print("! Warning: magnetic field deviation: ");
      Serial.print(deviation, 2);
      Serial.println(" uT");
    }
  }

  delay(10);   // 100 Hz
}AK09918C initialized.
MX: 21.44 MY: -8.03 MZ: 43.11 | Mag: 49.51 uT | Heading (true north): 159.6 deg
MX: 21.51 MY: -8.11 MZ: 43.08 | Mag: 49.55 uT | Heading (true north): 159.9 deg5Kalibrace v MotionCalu
Bez kalibrace kurz nebude sedět — okolní kov a magnetická pole data zkreslují. Rozlišujeme dva druhy zkreslení: hard-iron (posun celé koule měření) a soft-iron (její deformace do elipsoidu). Oba spočítá volný nástroj MotionCal od PJRC.
- 1Stáhněte MotionCal (soubor MotionCal.zip, autor Paul Stoffregen).
- 2Nahrajte na Arduino následující sketch, který data do MotionCalu streamuje.
- 3Zavřete Serial Monitor, spusťte MotionCal, vyberte COM port a klikněte na Start.
- 4Otáčejte deskou plynule ve všech osách, jako byste malovali kouli.
- 5Až hodnota Gaps klesne pod 2 %, opište si offsety i matici z dolní části okna.
/*
  AK09918C Magnetometer — MotionCal Example
  ------------------------------------------
  Posílá data magnetometru do nástroje MotionCal,
  který z nich spočítá hard-iron offsety a soft-iron matici.

  Postup:
  1. Nahrajte tento sketch na Arduino.
  2. Zavřete Serial Monitor v Arduino IDE.
  3. Spusťte MotionCal, vyberte COM port a dejte Start.
  4. Otáčejte deskou plynule ve všech osách, dokud se
     nevykreslí koule a "Gaps" neklesnou pod 2 %.
  5. Zapište si vypsané offsety a matici.

  Poznámka: posíláme jen data magnetometru; hodnoty
  akcelerometru a gyroskopu jsou nulové kvůli kompatibilitě
  s formátem, který MotionCal očekává.
*/

#include <Wire.h>
#include <TriSense.h>

AK09918C mag;

void setup() {
  Serial.begin(115200);
  delay(1000);

  if (!mag.beginI2C()) {
    Serial.println("AK09918C not found!");
    while (1);
  }

  // Prefix AK_ je nutny — viz poznamka v predchozim sketchi.
  mag.setODR(AK_ODR_100HZ);
  Serial.println("AK09918C initialized!");
}

void loop() {
  if (mag.readData()) {
    // MotionCal očekává 9 hodnot: ax, ay, az, gx, gy, gz, mx, my, mz
    Serial.print("Raw:0,0,0,0,0,0,");
    Serial.print(int(mag.x * 10)); Serial.print(",");
    Serial.print(int(mag.y * 10)); Serial.print(",");
    Serial.println(int(mag.z * 10));

    Serial.print("Uni:0.0,0.0,0.0,0.0,0.0,0.0,");
    Serial.print(mag.x / 1000.0, 4); Serial.print(",");
    Serial.print(mag.y / 1000.0, 4); Serial.print(",");
    Serial.println(mag.z / 1000.0, 4);
  }

  delay(10);   // 100 Hz
}6Použití kalibračních hodnot
Hodnoty z MotionCalu vložte zpět do prvního sketche: tři čísla hard-iron do pole magOffset[3], matici 3×3 do magSoftIron a naměřenou velikost pole do magFieldNorm.
Do proměnné declinationAngle zadejte magnetickou deklinaci svého místa — v České republice je to zhruba +5° východně. Bez ní bude kurz ukazovat na magnetický, ne na zeměpisný sever.
7Řešení problémů
- „AK09918C not found!“: zkontrolujte VIN a GND, ověřte, že napětí na VIN odpovídá logice vaší desky, a zkontrolujte I²C adresu 0x0C.
- Nestabilní data: kalibrace je nutná. Opakujte ji, dokud Gaps neklesnou pod 2 %, a hlídejte, aby poblíž nebylo silné magnetické pole.
- Kurz „ujíždí“ při náklonu: to je normální — samotný magnetometr náklon nekompenzuje. Řeší to fúze s gyroskopem a akcelerometrem.
- SPI nefunguje: čip AK09918C ani knihovna SPI nepodporují, magnetometr běží výhradně po I²C.
Máte kurz — co dál?
Samotný magnetometr kolísá při náklonu. Spojte ho s gyroskopem a akcelerometrem a získáte stabilní orientaci ve všech osách.